 惠州市实一自动化科技有限公司官网
 18902609613
 307283196@qq.com
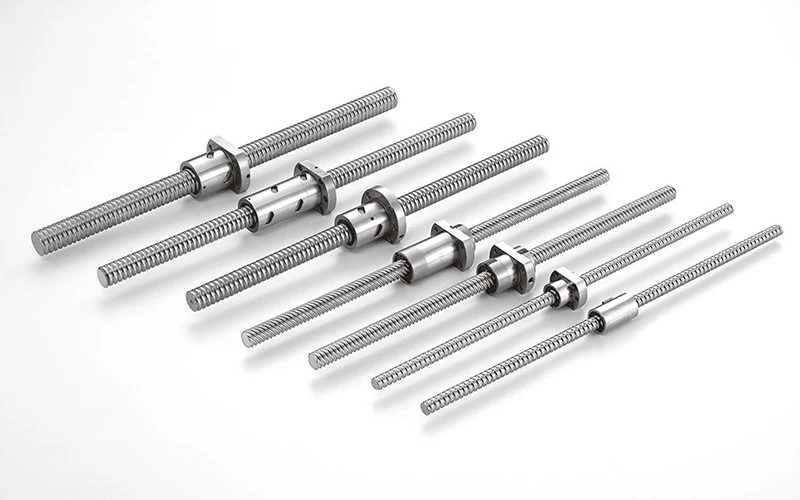
在伺服电机驱动滚珠丝杆的传动链里,联轴器是电机轴与丝杠轴之间直接传递扭矩的环节。它看着只是巴掌大的一块金属,但选错了,轻则设备整定困难、定位飘移,重则在某个转速点突然剧烈振动、崩断。我方作为 MOSIONX 滚珠丝杆、直线导轨等精密传动部件的授权经销与服务商,在给客户做方案时,联轴器从来不是"按孔径随便套一根"就能交差的事。下面把选型里真正要算的三件事讲清楚。
一、联轴器在传动链里到底解决什么问题
它的本职有三件:把电机扭矩可靠地传到负载轴;补偿两根轴之间的安装偏差(轴向、径向、角向);吸收掉电机启停和负载突变带来的冲击振动。按补偿能力分两大类——刚性联轴器基本不补偿偏差,靠精密对中硬连;挠性联轴器通过膜片、波纹管、弹性体等元件吸收偏差。
实际安装里,两根轴很难做到完全同心。轴承游隙、电机与丝杠支座的加工累积误差、底座受力变形,都会让径向偏心和角向歪斜达到零点几毫米甚至更大。如果硬用刚性联轴器强拉,这些偏差会转化成持续的弯矩,加速轴承磨损、诱发振动。挠性联轴器的价值正在于此:它允许一定的轴向窜动、径向偏心和角向歪斜,把这部分应力"吃掉",让电机轴和丝杠轴各转各的、又不丢扭矩。选挠性联轴器时,额定补偿量必须大于现场实际偏差,否则补偿元件会长期处于极限状态,寿命骤降。具体以厂家最新样本与实际工况核算为准。
在自动化设备里,最常见的组合是"伺服电机 + 联轴器 + 滚珠丝杆",丝杆再去推工作台或滑座。这个链条里,联轴器的扭转刚性直接决定了整条轴系的刚性;它的背隙(回差)直接变成工作台的直线位置误差;它的许用转速则框定了整机能跑多快而不共振。所以选型不是看"能不能装上",而是看它在这三个维度上能不能过线。具体型号与规格可参考 联轴器产品页 的厂家样本。
二、惯量匹配:为什么电机轴不能直接硬连大负载
伺服系统的加减速能力和稳定性,很大程度取决于"电机转子惯量"与"折算到电机轴的负载惯量"之比。负载(工作台、丝杠、皮带轮等)的转动惯量要先折算到电机轴:直连时折算比 i=1,带减速机时按 i² 缩小。折算后的负载惯量记为 J_L,电机转子惯量记为 J_M,惯量比 R = J_L / J_M。
经验上,通用场景把 R 控制在 5 以内;采用高刚性伺服、调参能力强的系统可以放宽到 10。一旦 R 超过 10,电机要花更长扭矩去"拖"负载,响应变慢、整定时间拉长,轻载高速时容易低速爬行、定位超调。联轴器本身的惯量虽然通常不大,但在小电机配大丝杠的场合也要一并计入 J_L。驱动扭矩的基本算式是 T = 9550 × P / n(P 单位 kW,n 单位 r/min,T 单位 N·m),加减速扭矩还要叠加:T_acc = (J_M + J_L) × 2π·Δn / (60·Δt)。
当 R 实在压不下去时,加减速机是最直接的办法。减速机把负载折算到电机轴的惯量按传动比的平方缩小:J_L折算 = J_L实际 / i²。比如 i=5 的减速机,能让折算惯量降到原来的 1/25,惯量比瞬间回到安全区。代价是减速机自身有背隙和效率损耗,高精度场合要用零背隙减速机或电子齿轮补偿。反过来,如果电机选得过大、转子惯量远超负载,R 太小也会浪费成本、增大体积,所以惯量匹配不是"越小越好",而是落在合理区间即可。惯量比还直接影响伺服速度环带宽:R 越大,系统越"肉",整定越吃力,这也是为什么高动态设备(如半导体搬运、点胶)对惯量比格外敏感。具体以厂家最新样本与实际工况核算为准。
| 惯量比 R = J_L / J_M | 加减速表现 | 建议处置 |
|---|---|---|
| 1:1 ~ 1:5 | 响应快、整定稳,通用安全区 | 直接选,无需额外措施 |
| 1:5 ~ 1:10 | 需提高伺服刚性增益,整定时间略增 | 高刚性伺服可用,建议留余量 |
| 大于 1:10 | 响应迟滞、易振动超调、低速爬行 | 优先加减速机或换大惯量电机 |
三、扭转刚性与背隙:精度是怎么丢的
联轴器的扭转刚性用角刚度 C 表示,定义是 C = T / θ(单位 N·m/rad),即每产生 1 弧度扭转变形需要多少扭矩。角刚度越高,相同扭矩下扭转变形越小,系统越"跟手"。整条轴系的总扭转刚性,是联轴器角刚度与丝杆轴向刚度折算后的串联结果,其中任一环节偏软都会拉低整体。
背隙(回差)是另一回事。它指正向扭矩和反向扭矩切换时,输入端转过一段角度而输出端没动的那部分空程。刚性联轴器靠键或涨紧套联接,装配间隙会引入回差;挠性联轴器里,膜片式和波纹管式可以做到零背隙,弹性体式则存在微小弹性空程。背隙会直接折算成工作台的直线误差:直线误差 ≈ 背隙角 × 丝杆导程 / 2π。在 CNC、半导体设备这类对定位精度敏感的场合,零背隙联轴器几乎是必要的。关于丝杆的精度等级与导程对误差的放大关系,可对照 滚珠丝杆产品页 的样本参数。
给个量级概念:常见伺服级膜片联轴器角刚度在 10⁴ N·m/rad 量级,而一根中等规格滚珠丝杆的轴向刚度折算到扭转侧往往也在相近甚至更低的量级,两者是"串联"关系,任一偏软都会被放大。设计上通常要求联轴器角刚度不低于丝杠轴向刚度的折算值,否则整轴刚性会被联轴器拖后腿。这里还要区分"扭转刚性"和"弯曲刚性":扭转刚性决定扭矩传递时的角变形,弯曲刚性决定联轴器抗径向弯矩的能力,选型时两者都要看,尤其悬臂安装的丝杠轴端对弯曲刚性更敏感。具体以厂家最新样本与实际工况核算为准。
四、许用转速与共振转速:高速段的分水岭
每个联轴器都有许用转速 [n],由外径、动平衡等级和材料强度决定。超过许用转速,联轴器会受热变形、离心力失衡,轻则振动噪声,重则疲劳断裂。金属膜片联轴器因为无易损弹性体、动平衡好,许用转速普遍高于弹性套柱销、梅花等带橡胶件的类型。
更隐蔽的是扭转共振。联轴器加负载构成一个扭振系统,固有频率 f_n = (1 / 2π) × √(C / J_total),对应的共振转速 n_res = 60 × f_n。一旦设备工作转速落进 n_res 的 ±20% 带宽里,就会出现剧烈扭转振动,表现为异响、定位抖动甚至断轴。选型时工作转速应整体避开这个共振带,必要时换更高角刚度的联轴器把 n_res 推高,或换更低惯量配置把 n_res 压低。具体以厂家最新样本与实际工况核算为准。
举个量级的例子:仍以上面那台设备为例,联轴器角刚度取 1.5×10⁴ N·m/rad,总惯量 J_total ≈ 5.2×10⁻⁴ kg·m²,则 f_n = (1/2π)×√(1.5×10⁴ / 5.2×10⁻⁴) ≈ (1/6.28)×√(2.88×10⁷) ≈ 855 Hz,对应 n_res ≈ 51300 r/min,远高于 3000 r/min 的工作转速,余量充足。反过来,如果联轴器角刚度掉到 1×10³ 量级、惯量升到 5×10⁻³,n_res 会掉到几千转,正好和工作转速重叠,这时就必须在选型阶段换高刚性联轴器或减重,而不是等现场振了再处理。这也是为什么共振校核必须前置,而不是事后补救。
五、三类联轴器选型边界对照
| 类型 | 扭转刚性 | 背隙 | 许用转速 | 偏差补偿 | 典型适用场景 |
|---|---|---|---|---|---|
| 膜片联轴器 | 高 | 零背隙 | 高 | 轴向+角向 | CNC、半导体、精密定位 |
| 波纹管联轴器 | 高 | 零背隙 | 中高 | 轴向+角向 | 小空间精密传动 |
| 梅花/弹性套柱销 | 中 | 微小弹性空程 | 中 | 径向+角向 | 一般传动、风机水泵 |
| 十字滑块 | 低 | 零背隙 | 低 | 径向大补偿 | 低速大偏位联接 |
六、结合滚珠丝杆的选型实例
假设一台 CNC 的 X 轴:伺服电机 400W、额定 3000 r/min、转子惯量约 1.2×10⁻⁴ kg·m²;滚珠丝杆导程 10 mm,丝杆+工作台折算到电机轴的惯量约 4.0×10⁻⁴ kg·m²。惯量比 R ≈ 4.0 / 1.2 ≈ 3.3,落在 1:5 安全区内,无需减速机。再看转速:电机额定 3000 r/min,联轴器许用转速需高于此值并留 1.3 倍以上余量,膜片联轴器通常能满足。扭转刚性方面,若设备定位精度要求 ±0.01 mm 级,应优先选零背隙膜片式,并核算角刚度使整轴扭转变形折算到直线小于精度余量的一半。三者都过线,这个联轴器才算选对。
再看一个需要减速机的场景:同样的 X 轴,但改用工位行程更长、负载更大的配置,折算到电机轴的惯量达到 2.4×10⁻³ kg·m²,电机转子惯量还是 1.2×10⁻⁴。直连时 R ≈ 20,远超安全区。这时在电机和丝杠之间加一台 i=10 的减速机,折算惯量降到 2.4×10⁻³ / 100 = 2.4×10⁻⁵,R 反而变成 0.2,又回到合理区间,只是工作转速也要除以 10 来看联轴器许用转速。这个例子说明,惯量比和许用转速要一起算,不能孤立看其中一个。对负载重、行程长的自动化设备,先定减速比再把联轴器选进来,是更稳妥的顺序。具体以厂家最新样本与实际工况核算为准。
需要提醒的是,联轴器孔径、外径、许用扭矩和安装长度必须与实际电机轴和丝杠轴端匹配,这部分参数以厂家样本为准。选型拿不准时,可在 产品中心 比对规格,或直接走 在线询价 让我们按您的工况出方案。
常见问题
1. 刚性联轴器和膜片联轴器哪个更好?
没有"更好",只有"更合适"。两根轴对中极好、又不需要补偿偏差的场合,刚性联轴器简单可靠;但凡有安装偏差或对背隙敏感,挠性膜片式更稳妥。选型看补偿需求和精度要求,而不是笼统比高下。
2. 惯量比超过 10 一定不行吗?
通用建议是控制在 5 以内,高刚性伺服配合良好调参可到 10。超过之后响应迟滞、易超调,不是绝对不能用,而是要付出调参和稳定性代价,所以一般优先加减速机。
3. 联轴器需要润滑吗?
金属膜片、波纹管类免维护,无需润滑;带橡胶弹性体的类型,弹性体老化后需定期更换,更换周期以工况温度和启停频率为准。
4. 怎么判断联轴器该换了?
出现运行异响、反向定位明显飘移、表面裂纹或弹性体开裂,都是更换信号。异响和背隙增大的诊断方法,可参考我们另一篇关于传动系统维护的文稿。
5. 不同厂家的联轴器能直接互换吗?
不能只看孔径。必须核对外径、许用扭矩、许用转速、安装长度和偏差补偿量,参数接近才具备互换条件,最终以厂家样本为准。
6. 联轴器会影响定位精度吗?
会。背隙直接折算成直线位置误差,扭转刚性不足会让整定时间变长。对精度敏感的轴系,零背隙和高角刚度是底线要求。
参考依据
· GB/T 12458-2017《联轴器 分类》——联轴器类型与术语界定;
· GB/T 3852《联轴器轴孔和联结型式与尺寸》——轴孔与安装接口;
· GB/T 5272《梅花形弹性联轴器》——弹性体类联轴器技术条件;
· GB/T 1095《平键 键槽的剖面尺寸》——键联结公差配合;
· GB/T 17587.3《滚珠丝杠副 第3部分:验收条件》——丝杆侧精度与刚性验收。
免责声明:本文用于传动部件选型参考,不构成对特定工况的性能承诺。涉及安全、寿命、精度等结论,具体以厂家最新样本与实际工况核算为准。