 惠州市实一自动化科技有限公司官网
 18902609613
 307283196@qq.com
行业背景与需求
工业机器人(六轴关节机器人、SCARA机器人、Delta并联机器人、直角坐标机器人、协作机器人)是智能制造的核心装备。机器人的关节驱动系统、末端执行机构、第七轴行走轴对传动部件的精度、刚性、响应速度、可靠性要求极高。机器人传动系统的核心技术指标包括:重复定位精度±0.02mm~±0.1mm(根据机器人负载和精度等级)、关节响应频率≥50Hz、运行噪音≤65dB、MTBF≥50000小时、适应24小时连续运行。
核心传动部件方案
针对工业机器人的不同应用场景,实一自动化提供以下核心传动部件方案:
- 第七轴行走轴:采用TRH高组装直线导轨(重负载、高刚性)+ SFVR重载型滚珠丝杆(大导程、高速度)或齿轮齿条传动,行程可达10-50m,负载可达1000-5000kg,实现机器人工作站的大范围移动;
- 直角坐标机器人:XYZ三轴采用TRH/TR直线导轨+SFAR/SFVR滚珠丝杆,根据各轴负载和速度选择不同规格,X轴(横梁)采用大规格高刚性导轨,Z轴(升降)采用重载型丝杆,确保系统刚性和定位精度;
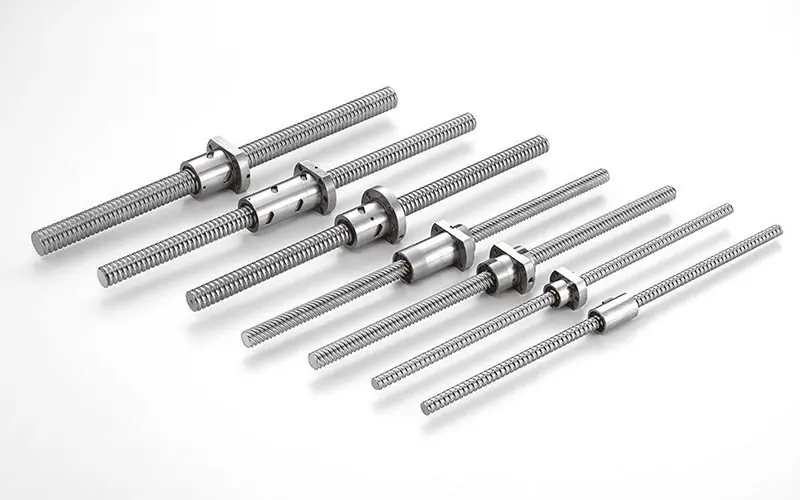
- SCARA机器人:Z轴升降采用小导程精密滚珠丝杆(SFAR0802/SFAR1002),旋转轴采用滚珠花键(SLF系列),实现高精度的升降+旋转复合运动,重复定位精度±0.01mm;
- 末端执行机构:采用微型直线导轨(TRS7/TRS9)+ 微型滚珠丝杆(SFAR0601/SFAR0802),实现末端工具的高精度微调,适应狭小空间安装;
- 单轴机器人(线性模组):采用KP系列单轴机器人,集成丝杆、导轨、支撑座、电机安装座,铝型材本体,安装方便,适用于机器人工作站的辅助轴。
关键技术要点
工业机器人传动系统的关键技术要点包括:高刚性设计(导轨采用高组装四方型滑块,丝杆采用重载型SFVR,支撑座采用固定侧高刚性设计,确保系统在高速启停和重载运行时的刚性和稳定性);低摩擦设计(丝杆采用精密磨削,导轨采用高精度滚动体,配合适当预压,确保低摩擦、低噪音、长寿命);高响应设计(采用小导程丝杆提高系统分辨率,采用高刚性联轴器提高系统响应频率,确保机器人运动的快速响应和精确控制);可靠性设计(所有部件经过严格的寿命计算和可靠性验证,确保MTBF≥50000小时,适应24小时连续运行)。
典型应用案例
广州某汽车零部件厂商,建设一条汽车发动机缸体加工自动化生产线,采用6台六轴机器人+第七轴行走轴的布局。第七轴行走轴要求:行程12m、负载2000kg(含机器人+工件)、速度1m/s、定位精度±0.1mm。实一自动化提供的方案:两根TRH35高组装直线导轨(每根4滑块,共8滑块)+ SFVR4010重载型丝杆(C5级,预压P1)+ BK30/BF30支撑座 + 齿轮齿条辅助驱动。实施后:定位精度±0.08mm(满足设计要求);重复定位精度±0.05mm;运行噪音≤62dB;连续运行12个月无故障;额定寿命计算值80000小时(远超设计要求)。
服务与支持
实一自动化为工业机器人客户提供从方案设计、部件供应、安装指导到售后维护的全程服务。技术支持团队具有丰富的机器人传动系统经验,可提供:机器人工作站传动方案设计、第七轴行走轴设计与安装指导、直角坐标机器人选型与配置、备品备件供应与快速更换。
相关产品推荐:直线导轨全系列 | 滚珠丝杆全系列 | 滚珠花键系列 | 单轴机器人/线性模组